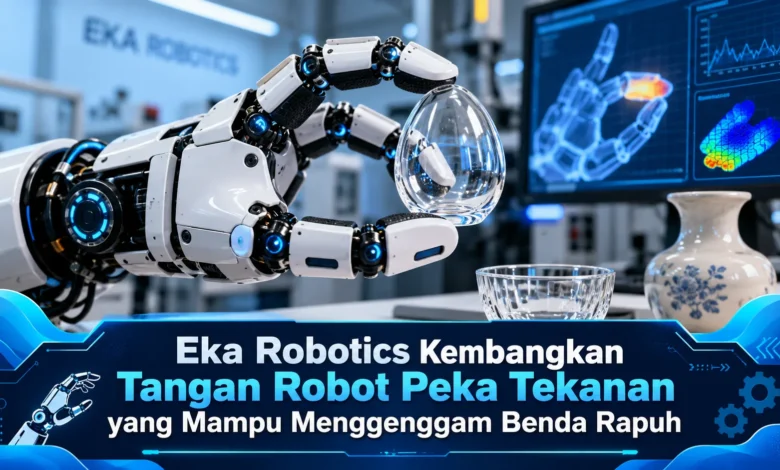
Perkembangan TEKNOLOGI robotika semakin menarik setelah Eka Robotics mengembangkan tangan robot yang mampu merasakan tekanan ketika menggenggam berbagai objek, termasuk benda yang mudah rusak. Perusahaan rintisan asal Cambridge, Massachusetts, Amerika Serikat, ini menggabungkan sensor gaya dengan kecerdasan buatan untuk menghasilkan gerakan yang lebih halus dan adaptif. Teknologi tersebut memungkinkan robot menyesuaikan kekuatan genggaman berdasarkan respons fisik benda yang disentuh, bukan hanya mengandalkan kamera. Inovasi ini menjadi perhatian setelah Eka Robotics mengumumkan pendanaan Seri A sebesar 150 juta dolar AS pada 20 Oktober 2026, sekaligus memperlihatkan potensi baru penggunaan robot dalam industri manufaktur, logistik, dan pekerjaan yang membutuhkan ketelitian tinggi.
Eka Robotics Mengembangkan Sistem Robot dengan Kemampuan Sentuhan
Eka Robotics merupakan pengembang teknologi kecerdasan buatan fisik yang membangun sistem robot dengan fitur respons terhadap kontak fisik. Pengembang robot tersebut didirikan oleh Pulkit Agrawal, profesor dari Massachusetts Institute of Technology, dan Tuomas Haarnoja, mantan peneliti Google DeepMind. Dua pengembang teknologi tersebut memusatkan perhatian pada salah satu permasalahan penting dalam dunia robotika, yaitu pengendalian kontak antara robot dan benda. Tidak seperti robot industri konvensional yang umumnya bekerja berdasarkan lintasan terprogram, sistem Eka Robotics dirancang untuk menyesuaikan tindakan ketika berinteraksi dengan benda berbeda. Pengembangan tersebut menawarkan potensi besar bagi pengembangan robot yang lebih terampil.
Keunggulan yang menjadi perhatian adalah pengendalian kekuatan genggaman secara responsif. Pada pengujian kemampuan manipulasi, sistem Eka Robotics memperlihatkan kemampuan menangani benda seperti raspberry dan bola lampu yang membutuhkan pengaturan gaya secara tepat. Sewaktu sistem mulai melakukan pengambilan, robot menggunakan informasi visual untuk mengarahkan gerakan mendekati target. Namun, setelah ujung penjepit menyentuh benda, informasi gaya digunakan untuk menyesuaikan respons genggaman. Melalui kemampuan ini, robot mampu menyesuaikan kekuatan saat menggenggam. Kemampuan tersebut menunjukkan kemajuan penting dalam pemanfaatan AI untuk manipulasi fisik.
Mekanisme Kecerdasan Buatan dalam Mengatur Kekuatan Sentuhan
Pendekatan pengendalian pada Eka Robotics dikembangkan melalui model Vision-Force-Action, yaitu model yang menggabungkan penglihatan, gaya, dan tindakan. Jika dibandingkan dengan pendekatan Vision-Language-Action yang menghubungkan informasi visual dengan instruksi serta tindakan, model Eka Robotics memanfaatkan tekanan untuk menentukan penyesuaian gerakan. Ketika robot melakukan manipulasi objek, kamera digunakan untuk mengidentifikasi posisi objek, sedangkan sensor gaya mendeteksi perubahan tekanan. Kombinasi tersebut membantu robot mengambil keputusan ketika posisi genggaman berubah. Berkat pendekatan tersebut, robot memiliki kemampuan mengoreksi tindakan berdasarkan kontak.
Integrasi informasi kontak fisik dibutuhkan mengingat benda di dunia nyata memiliki karakteristik berbeda. Dalam situasi penggunaan, menggenggam raspberry harus dilakukan dengan gaya yang terkendali, sedangkan mengangkat benda yang membutuhkan kekuatan tambahan memerlukan gaya genggaman berbeda. Jika gaya yang diberikan berlebihan, benda rapuh dapat mengalami kerusakan. Namun apabila tekanannya terlalu kecil, objek dapat tergelincir dari penjepit. Dengan memanfaatkan data tekanan, sistem mampu merespons perubahan selama manipulasi. Penggunaan informasi fisik tersebut menjadi dasar penting untuk memperluas penggunaan robot pada pekerjaan rumit.
Simulasi Fisika Membantu Robot Mempelajari Gerakan yang Tepat
Untuk melengkapi kemampuan penginderaan, Eka Robotics menerapkan metode pembelajaran berbasis pengalaman untuk melatih kemampuan manipulasi. Sistem pelatihan tersebut memberikan kesempatan bagi sistem untuk mengevaluasi tindakan melalui percobaan berulang dalam simulasi. Dalam simulasi tersebut, berbagai faktor seperti karakteristik material, tekanan antara permukaan, dan interaksi antarbagian robot diperhitungkan dalam proses pembelajaran. Tim pengembang perusahaan mengemukakan bahwa pendekatan ini membantu menghasilkan banyak skenario pembelajaran tanpa membutuhkan pengujian nyata untuk setiap variasi kondisi. Metode pelatihan tersebut membantu meningkatkan kemampuan adaptasi.
Persoalan teknis yang perlu diselesaikan adalah menerapkan hasil pembelajaran virtual pada perangkat fisik. Mekanisme pemindahan kemampuan tersebut merupakan proses penerapan hasil simulasi pada kondisi fisik. Dalam praktiknya, permukaan benda dapat menunjukkan karakteristik yang sulit diperkirakan. Variasi dunia nyata berpotensi mengubah hasil manipulasi. Oleh sebab itu, Eka Robotics mengembangkan simulasi fisika bersama pengendalian berbasis sensor. Strategi pengembangan tersebut memberikan peluang untuk memperbaiki tindakan saat terjadi kesalahan. Kendati memperlihatkan kemampuan yang berkembang, kemampuan di lingkungan produksi tetap perlu diuji.
Penerapan Teknologi Robot Adaptif pada Berbagai Pekerjaan Fisik
Ketangkasan tangan robot berbasis sensor tekanan berpotensi memberikan manfaat dalam sektor manufaktur. Selama ini, robot umumnya dioptimalkan untuk lingkungan terstruktur. Dalam kondisi tertentu, proses seperti memasang komponen kecil membutuhkan pengaturan gaya secara cermat. Sebagai contoh potensial, tangan robot peka tekanan berpotensi membantu penyusunan komponen kecil tanpa merusak bagian yang sensitif. Apabila sambungan memberikan resistansi, sistem dapat menggunakan informasi gaya untuk mengoreksi posisi. Kemampuan tersebut dapat membantu meningkatkan fleksibilitas otomatisasi, meskipun setiap penerapan memerlukan validasi keselamatan.
Selain manufaktur, teknologi Eka Robotics memiliki potensi penerapan pada penanganan barang dalam rantai pasok. Ketika menangani paket dan produk, robot perlu memindahkan objek berukuran beragam. Dukungan sensor gaya memungkinkan respons terhadap perubahan posisi barang ketika produk diangkat menuju lokasi penyimpanan. Dalam industri makanan, teknologi serupa dapat dikembangkan untuk memindahkan bahan rapuh. Walaupun peluangnya menarik, penggunaan langsung pada makanan harus memenuhi standar keamanan pangan. Untuk memastikan manfaat operasional, perusahaan sebaiknya menguji biaya pemeliharaan, konsistensi sistem, dan integrasi dengan sistem produksi sebelum mengadopsinya secara luas.
Investasi Besar Mendukung Masa Depan Teknologi Eka Robotics
Perkembangan Eka Robotics memperoleh minat dari perusahaan modal ventura. Pada 20 Oktober 2026, Eka Robotics dilaporkan berhasil mengumpulkan pendanaan Seri A sebesar 150 juta dolar AS. Pembiayaan perusahaan tersebut mendapat dukungan utama dari Andreessen Horowitz atau a16z dan F-Prime, dengan valuasi perusahaan setelah pendanaan mencapai 1,45 miliar dolar AS. Dukungan finansial tersebut menunjukkan kepercayaan pasar modal ventura terhadap teknologi robot yang dapat berinteraksi dengan dunia nyata. Meski nilai investasinya besar, valuasi perusahaan tidak otomatis menunjukkan profitabilitas. Tantangan setelah memperoleh investasi memerlukan pembuktian manfaat pada pelanggan.
Salah satu tantangan terbesar adalah mempertahankan keandalan ketika menangani objek berbeda. Pengujian dalam lingkungan terkendali dapat memperlihatkan kemampuan menjanjikan, tetapi operasional nyata memiliki kompleksitas berbeda. Benda yang ditangani tidak selalu berada pada tempat tetap, permukaan bisa memiliki karakteristik berbeda, dan perangkat harus bekerja berulang kali. Oleh karena itu, Eka Robotics membutuhkan pengujian yang lebih luas. Tidak hanya pada kemampuan genggaman, perusahaan juga membutuhkan integrasi dengan infrastruktur pelanggan. Pada akhirnya, inovasi teknologi harus menunjukkan keandalan operasional.
Masa Depan Robot Peka Tekanan dalam Perkembangan TEKNOLOGI
Kehadiran teknologi robot peka tekanan Eka Robotics menunjukkan kemajuan penting dalam pengembangan kecerdasan buatan fisik. Berkat integrasi sensor gaya, persepsi visual, dan model Vision-Force-Action, robot berpotensi menangani benda dengan tingkat kerapuhan berbeda. Penggunaan reinforcement learning juga membuka peluang peningkatan kemampuan adaptasi. Kendati perkembangannya menarik, keandalan penggunaan jangka panjang harus dibuktikan. Seiring meningkatnya kebutuhan otomatisasi, kemampuan robot untuk menyesuaikan gerakan berdasarkan kontak dapat membantu pengembangan otomatisasi yang lebih adaptif. Bagaimana pendapat Anda, apakah tangan robot yang mampu merasakan tekanan akan mengubah cara manusia bekerja bersama mesin? Ceritakan pemikiran Anda mengenai potensi teknologi sentuhan dalam dunia robotika.